Ne yapıyor
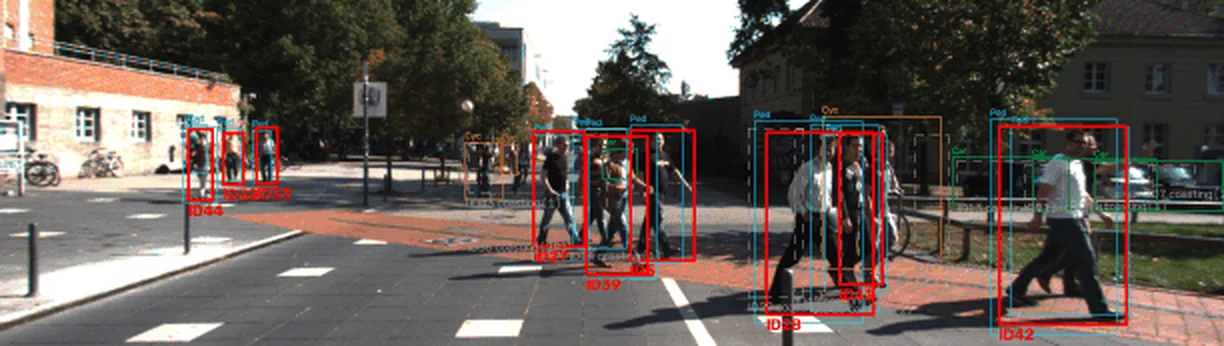
Sistem bir stereo kamera çiftinden beş soruya cevap arıyor: her piksel ne kadar uzakta, bir nesne 3B uzayda nerede, bu karedeki nesne önceki karedekilerden hangisi, nesne nasıl hareket ediyor ve kameranın kendisi nasıl hareket ediyor.
Projeyi 8 faza böldüm ve hepsini gerçek veride çalışır hale getirdim: stereo derinlik, YOLO çıkarımı, 3B takip, KITTI değerlendirmesi, görünüm destekli eşleştirme, hız optimizasyonu, görsel odometri ve ROS2 düğümü. Her şey Linux öncelikli, Docker içinde derleniyor; CI her push’ta testleri koşuyor.
2B tespitten 3B konuma
Tespiti sol kamera görüntüsünde YOLOv8 ya da YOLOv5 yapıyor. Eğitim ve ONNX’e aktarma Python’da, çıkarım C++’ta ONNX Runtime ile. 2B kutuyu 3B’ye taşıyan promoteTo3D, kutunun içindeki derinlik değerlerinin medyanını alıp stereo geometriyle (X, Y, Z) konumunu hesaplıyor. Medyan, kutunun kenarına taşan arka plan piksellerine karşı dayanıklı.
Takip
Takipçi her karede aynı döngüyü çalıştırıyor: tahmin, kapı, eşleştirme, güncelleme, sonra doğum ve ölüm kararları. Üç eşleştirme yöntemi aynı iz durumunu kullandığı için birbirinin yerine takılabiliyor:
- 3B Mahalanobis: ki-kare kapılı Mahalanobis mesafesi
- 2B IoU: derinlik hiç kullanılmadan kutu örtüşmesi
- Birleşik: 3B mesafe, 2B örtüşme ve görünüm benzerliği
Derinliğin kimlik korumaya katkısını ölçmek için, yakın (~2 m) ve uzak (~9 m) iki nesnenin görüntüde kesiştiği kontrollü bir sentetik sahne kurdum:
| Yöntem | MOTA | IDF1 | ID kayması |
|---|---|---|---|
| 3B Mahalanobis + Hungarian | 0,979 | 0,989 | 0 |
| 2B IoU + Hungarian | 0,929 | 0,543 | 2 |
Bu kontrollü bir senaryo; 3B takibin her zaman 2B’den iyi olduğu anlamına gelmiyor. Gerçek veride durum farklı çıktı.
KITTI değerlendirmesi
CLEAR-MOT (MOTA, MOTP, ID kayması, parçalanma) ve IDF1’i kendim yazdım; doğruluğunu rastgele denemeler ve elle kurulmuş uç durumlarla py-motmetrics’e karşı kontrol ettim. Tüm hattı gerçek KITTI tracking verisinde çalıştırdığımda MOTA negatif çıktı:
| Yöntem | MOTA | IDF1 | FP | FN | Recall |
|---|---|---|---|---|---|
| 3B Mahalanobis | −2,30 | 0,182 | 2195 | 121 | 0,830 |
| 2B IoU | −2,14 | 0,187 | 1980 | 214 | 0,699 |
İlk açıklamam KITTI etiketlerinin eksik olduğuydu. Bağımsız değerlendirmede bunun yanlış pozitiflerin yalnızca ~%10’unu açıkladığını buldum. Kalan ~%90, tespit kaybolduktan sonra takipçinin raporlamaya devam ettiği “hayalet” izlerdi. README’deki açıklamayı yerinde düzelttim.
Hız
Değişiklik yapmadan önce gerçek hattı profilledim:
| Aşama | Kare başına süre |
|---|---|
| Stereo eşleştirme | 152,8 ms |
| Görüntü okuma | 137,9 ms |
| Tespit | 49,5 ms |
| Derinlik, 3B’ye taşıma, görünüm | 2 ms’den az |
| Takip | 0,19 ms |
En pahalı algoritmik adım stereo eşleştirmeydi. Karolara bölünmüş paralel eşleştirmeyle takip metriklerini birebir koruyarak görüntü okuma hariç 4,9 FPS’ten 7,8 FPS’e çıktım. CUDA ile ilk karşılaştırmam “hızlanma yok” diyordu; tüm karelerin ortalamasını almıştım ve bir kerelik ~2,3 saniyelik CUDA başlatma süresi sonucu bozuyordu. Kararlı durumda CUDA tespiti 12 – 17 ms, CPU ~52 ms. Bu hatayı da raporda düzelttim.
Görsel odometri
Tek kamera ölçeği bilemez; esas matristen yalnızca hareketin yönü çıkar. Ölçeği önceki fazlarda kurduğum stereo derinlikten çözüyorum: her iki karede de 3B noktası olan eşleşmeler için X_şimdi = R·X_önce + s·t denklemini nokta nokta s için çözüp medyanı alıyorum. Bu matematiği C++’a geçmeden önce Python’da bilinen bir sentetik kamera hareketiyle doğruladım; dönüş, ölçek ve konum 1e-14 hassasiyetle tuttu.
KITTI odometry 04 sekansında (271 kare) KITTI segment metriği t_rel %14,0 çıktı. Bu, demet ayarlama ve döngü kapatma olmayan kareden kareye bir odometri; SLAM düzeyindeki sistemlerin (%1’in altı) çok gerisinde.
ROS2
s3m_ros2 paketi bilerek ince: stereo çiftini senkronize edip diğer tüm uygulamaların kullandığı aynı kütüphaneyi çağırıyor, algı mantığını yeniden yazmıyor. /perception/tracks üzerinden kararlı ID’li Detection3DArray ve nokta bulutu yayınlıyor. İlk derlemede colcon’un sembolik bağlantılı çalışma alanı, göreli ../.. yolunu kırıyordu; açık bir S3M_REPO_ROOT değişkeniyle çözdüm.
Önceden yazılmış hedefler
Her bileşeni, hedefleri önceden sabitleyip hiç kullanılmamış veride yeniden ölçtüm. Metrik kodu ve sayılar birebir tekrarlanıyor, ama:
- 3B takip, derinlik kullanmayan bir SORT tabanından daha iyi değil.
- Görsel odometri KITTI metriğiyle %14 sürükleniyor.
- Hat ~6 FPS’te çalışıyor; hedef 20 FPS’ti.
Bu projeyi hedeflerini tutturduğu için değil, neyin neden tutmadığını ölçülebilir biçimde gösterdiği için önemsiyorum.