Hat
Kare ayrı bir iş parçacığında yakalanır; hep en son kare işlenir. Letterbox, BGR→RGB ve CHW dönüşümü tek bir CUDA kernelinde yapılır. YOLO26 TensorRT’de FP16 koşar; model uçtan uca, NMS’siz. Tespitler ByteTrack’e gider: Kalman öngörüsü, DIoU maliyeti, iki aşamalı eşleşme. Kilitli hedefin piksel konumu azimut ve elevasyon hatasına çevrilir, gecikme telafisi eklenir ve 54 baytlık, CRC’li bir UDP mesajıyla gönderilir.
Çalışma zamanı Python içermez. Takip, açı hatası, PID, protokol, UDP ve optik akışla kamera hareketi kestirimi GPU olmadan da derlenen bir çekirdekte. CI’da -Werror, ASan ve UBSan altında 59 GoogleTest koşuyor.
Model Anti-UAV410 termal videolarında eğitildi ve resmi train/val/test bölümüyle değerlendirildi. Eşikleri ve takip ayarlarını val dizilerinde seçtim; tespit testini bir kez koştum.
Tespit
Test, 120 dizi ve 129.691 kare. Eşik val’de 0,415 seçildi.
| Hedef boyutu (√alan) | AP50 | Precision | Recall |
|---|---|---|---|
| Hepsi | 0,857 | 0,943 | 0,796 |
| 16 px altı | 0,700 | 0,853 | 0,604 |
| 16–32 px | 0,888 | 0,964 | 0,844 |
| 32 px ve üstü | 0,919 | 0,979 | 0,888 |
Hedefsiz karelerin %6,8’inde yanlış alarm var. Örtülmüş hedeflerde AP50 0,01; model örtülen hedefi neredeyse hiç bulamıyor.
Küçük hedefler için ek bir stride-4 başlığı (P2) denedim. Önceden sabitlediğim kurala göre seçildi, ama fark ne val’de ne testte anlamlı çıktı: dizi düzeyinde bootstrap ile −0,001 [−0,008, +0,007]. Daha ucuz standart başlık da aynı işi görürdü.
Takip
Anti-UAV durum doğruluğu (SA): hedef varsa tahmin kutusunun IoU’su, yoksa “yok” denmişse 1.
| Takipsiz, her karede en iyi tespit | ByteTrack + Kalman | + kamera hareketi telafisi | |
|---|---|---|---|
| SA | 0,648 | 0,677 | 0,678 |
| Küçük hedefte ortalama IoU | 0,536 | 0,616 | 0,617 |
| Hızlı harekette SA | 0,425 | 0,486 | 0,486 |
| Hedefsiz karede doğru “yok” | 0,942 | 0,809 | 0,809 |
Son sürüm takipsiz tabana göre +0,030 SA [0,021, 0,040] getiriyor ve 120 dizinin 109’unda daha iyi. Bedeli drone yokken çıktı verme oranının artması. --out-score 0.5 ile doğru “yok” oranı 0,81’den 0,90’a çıkıyor, SA 0,648’e iniyor. Yanlış alarmın pahalı olduğu bir görevde açılacak bir ayar olarak bıraktım.
Anti-UAV410 tablosundaki tek nesne izleyicileri ilk karede gerçek kutuyla başlatılıyor. Bu hat hiç gerçek kutu almadığı için o tablolarla doğrudan karşılaştırılamaz.
Gecikme
RTX 2080, TensorRT 10.8 FP16, 5.948 kare, her aşama senkron ölçüldü.
| Aşama | p50 | p99 |
|---|---|---|
| GPU’ya yükleme | 0,29 ms | 0,60 ms |
| CUDA ön işleme | 0,11 ms | 0,45 ms |
| TensorRT çıkarım | 3,54 ms | 5,82 ms |
| Takip | 0,01 ms | 0,03 ms |
| Uçtan uca, görüntüden mesaja | 4,08 ms | 6,57 ms |
GStreamer ile 30 fps beslenen canlı akışta uçtan uca p50 8,7 ms, p99 18,5 ms. Çıkarım bu kipte iki kat uzuyor; kareler arasında GPU’nun saat hızını düşürmesinden şüpheleniyorum, doğrulamadım. 994 mesajın hepsi CRC’den geçti, sıra numarasında boşluk yok.
CUDA ön işleme, Ultralytics letterbox ve numpy referansıyla bit düzeyinde aynı. TensorRT FP16 ile ONNX Runtime FP32 arasında 200 karede en iyi kutunun IoU’su ortalama 0,988, eşik kararı hepsinde aynı.
INT8’i de denedim ve kullanmadım. Val’de AP50 0,868’den 0,842’ye, 16 pikselden küçük hedeflerde recall 0,519’dan 0,005’e düştü. Bu GPU’da %8–12’lik hız kazancı buna değmedi.
Gimbal
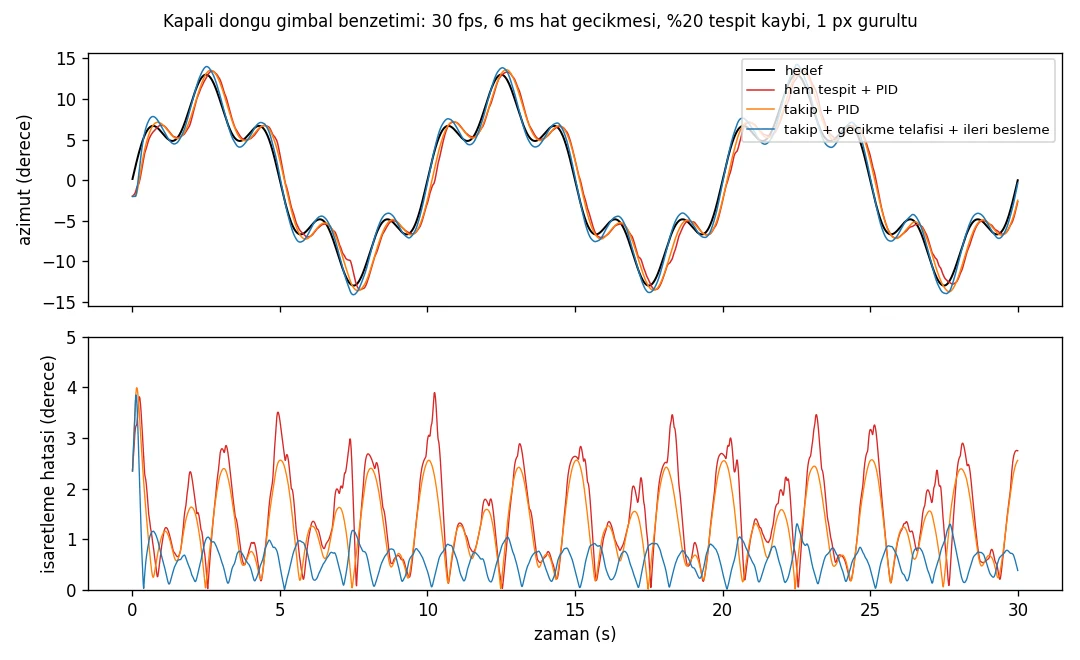
Gerçek bir gimbal yok; kapalı döngüyü benzetimde ölçtüm. İki eksenli, hız ve ivme sınırlı bir gimbal, test recall’una uyan %20 tespit kaybı ve 1 piksellik gürültü. Her değer 20 rastgele tohumun ortalaması.
| Denetleyici | 6 ms gecikme | 33 ms | 66 ms |
|---|---|---|---|
| Ham tespit + PID | 1,75° | 1,83° | 1,93° |
| Takip + PID | 1,45° | 1,51° | 1,59° |
| Takip + gecikme telafisi + hedef hızı ileri besleme | 0,70° | 0,87° | 1,13° |
İlk tasarımda kilitli hedef, eşleşmesiz kaldığında da birkaç kare öngörüyle sürdürülüyordu. Kilit bir parazite takılınca gerçek hedef o süre boyunca kaçırılıyordu; val’de bu takipsiz tabandan bile kötüydü (SA 0,50, taban 0,71). Kilidi, aynı karede ölçülmüş başka bir onaylı takip varsa ona yol verecek şekilde değiştirdim; SA 0,72’ye çıktı. Benzetimde gimbalin hedefi kaybedip 31° hataya kaçmasının nedeni de buydu.
Yer istasyonuyla
Hat, Yer İstasyonu ile birlikte çalışıyor. Her kare için hedef mesajı ve RTP/H.264 olarak işlenmiş kare gidiyor. Yer istasyonu kutuyu videonun üstüne çiziyor; otomatik takip açılınca açı hatasını gimbal komutuna çeviriyor. İki depo, ayrı bir Python gerçeklemesiyle üretilmiş aynı bayt dizisini test ediyor. 1489 karelik dizide 29,6 kare/sn, 30 Hz hedef mesajı ve 1250 mesajda kayıp 0.
Sınır
Jetson’da çalıştırmadım; bütün gecikmeler RTX 2080’den. Anti-UAV kamera iç parametrelerini vermediği için açı hatası 30°’lik varsayımsal bir yatay görüş açısıyla hesaplanıyor. Girdi çözünürlüğünü 960’a çıkarmak küçük hedefe yaramadı, yanlış alarmı üçe katladı; sıradaki deneme zamansal bilgi, yani kare farkı ya da çok kareli girdiyle yeniden eğitim. Veri seti CC BY-NC 4.0 lisanslı ve depoda yok.